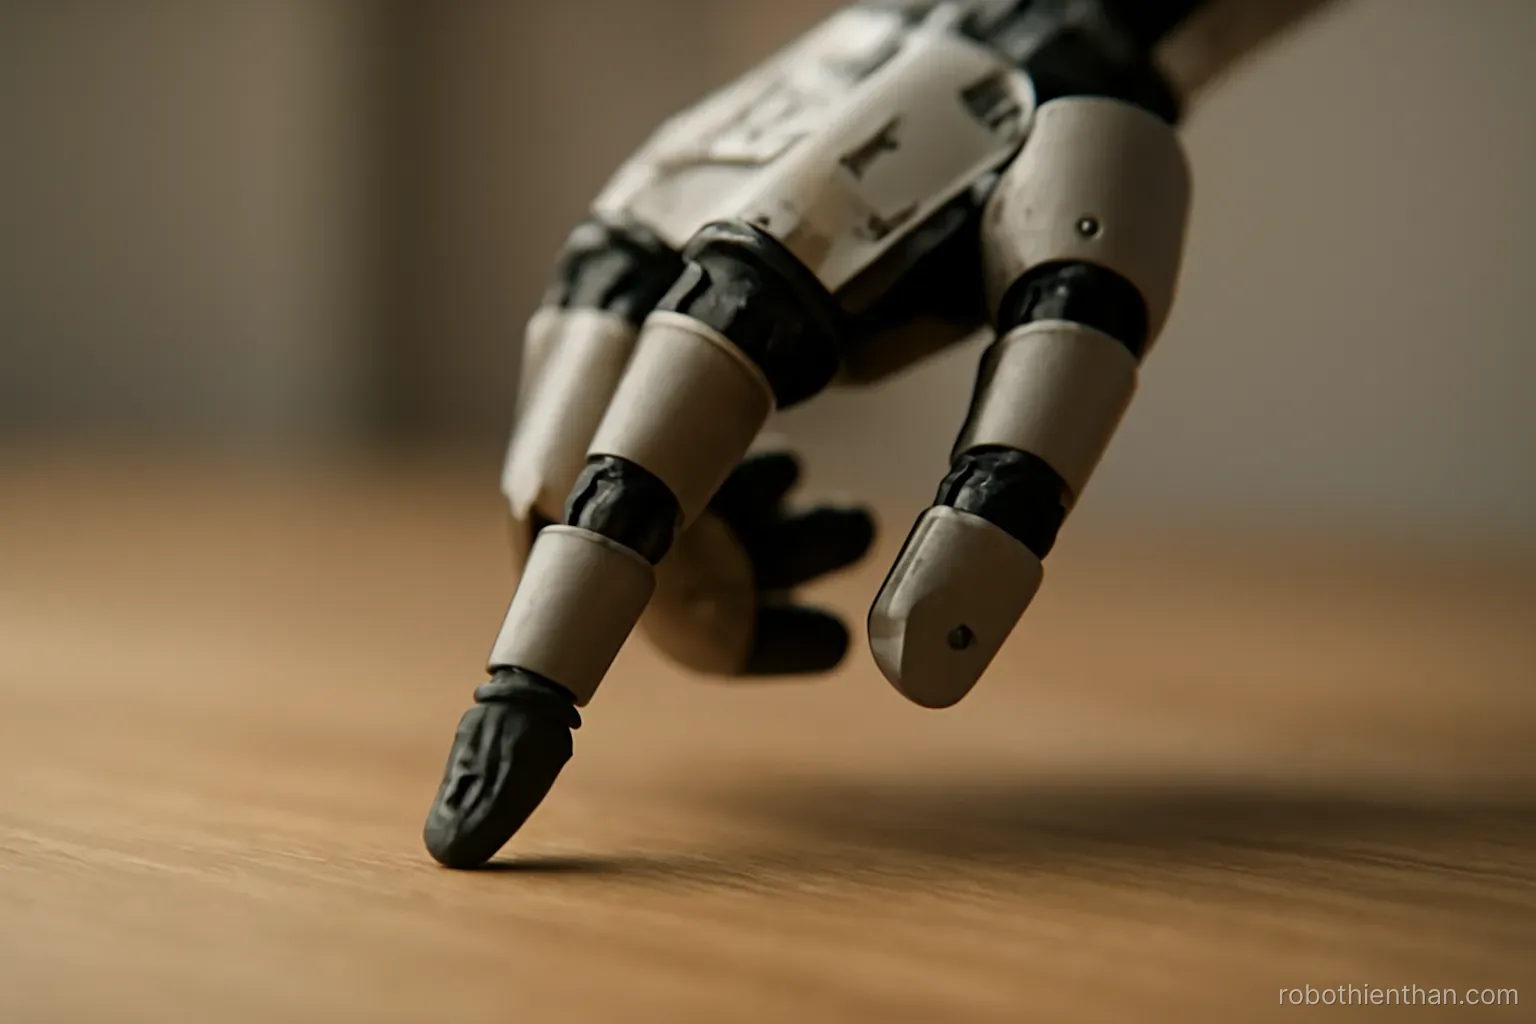
Embodied AI (AI hiện thân) là hệ thống trí tuệ nhân tạo được gắn vào một cơ thể vật lý — robot, drone, hoặc thiết bị cơ điện tử — có khả năng cảm nhận và tác động lên môi trường xung quanh. Khác với các mô hình AI chỉ chạy trên máy chủ và xử lý dữ liệu đã được số hoá, embodied AI học thông qua trải nghiệm trực tiếp: nó nhìn thấy, nghe, cảm thấy, và hành động trong thế giới thực, rồi từ đó điều chỉnh hành vi của mình.
Đây là lý do nhánh này đang nóng lên. Vì nó không chỉ là lý thuyết trên giấy, mà là kỹ năng thực tế áp dụng được vào sản xuất, chăm sóc, khám phá, và nhiều lĩnh vực khác.
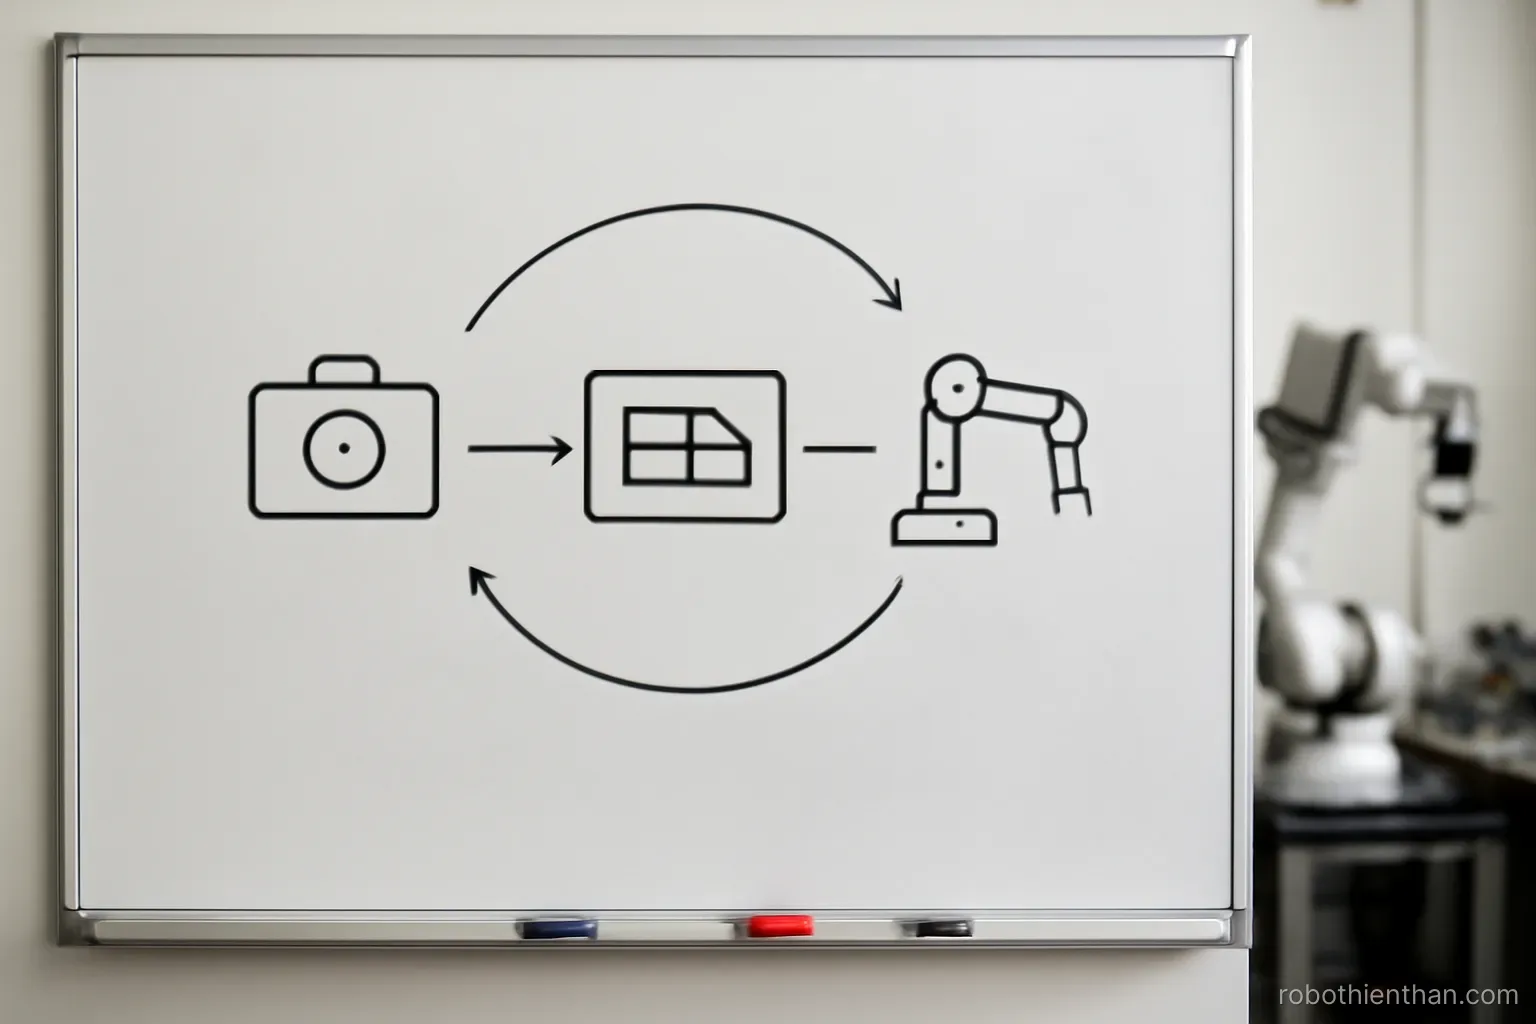
Embodied AI hoạt động như thế nào: Vòng lặp cảm biến — xử lý — hành động
Cảm biến là mắt, tai, và da của robot. Chúng thu thập thông tin từ môi trường: hình ảnh camera, âm thanh, nhiệt độ, áp lực, độ ẩm. Những dữ liệu này được truyền về hệ thống xử lý trung tâm.
Xử lý là bộ não quyết định. Dựa trên dữ liệu cảm biến và kinh nghiệm đã học, AI quyết định hành động tiếp theo. Đây có thể là một mạng nơ-ron sâu, một hệ luật, hoặc kết hợp cả hai.
Chấp hành cơ là tay, chân, bánh xe của robot. Chúng thực hiện hành động mà AI đã quyết định: bốc vật, di chuyển, xoay, nâng. Mỗi hành động thay đổi môi trường, tạo ra phản hồi mới cho cảm biến.
Vòng lặp này lặp lại liên tục. Robot không chỉ nhận dữ liệu một lần rồi dừng. Nó liên tục cảm biến, xử lý, hành động, rồi lại cảm biến hậu quả của hành động đó. Đây là sự khác biệt căn bản với AI chỉ xử lý dữ liệu tĩnh.
Kết quả là học tập thực tế. Robot không chỉ học từ video hoặc hình ảnh, mà từ việc tự tay thử nghiệm. Nó biết rằng nếu tay nắm quá chặt, vật sẽ vỡ; nếu quá nhẹ, vật sẽ rơi. Đó là trí tuệ sinh ra từ cơ thể.
Tương tác với vật chất thực sự là không thể bỏ qua. Không có mô phỏng máy tính nào hoàn hảo được. Bề mặt thực có độ nhám không dự đoán được, vật liệu có độ co giãn thay đổi, trọng lực và ma sát tác động theo cách phức tạp. Robot phải học từ những bất ngờ đó.
Phản hồi vật lý là tín hiệu học tập mạnh mẽ nhất. Khi robot cố gắng bốc một cốc nước và nước đổ ra, nó cảm nhận được thất bại qua cảm biến lực, camera, và cảm biến độ ẩm. Phản hồi này rõ ràng hơn bất kỳ nhãn dữ liệu nào do con người ghi chép.
Điều này cũng áp dụng cho robot di chuyển. Một drone hoặc robot lưỡng cư không chỉ có thể tính toán quỹ đạo trên máy tính. Nó phải cảm nhận gió, độ bám của bánh xe, độ dốc thực tế, rồi điều chỉnh hành động ngay lập tức.
Embodied AI là chu kỳ hình thành kỹ năng thực sự. Không phải là bộ nhớ dữ liệu, mà là khả năng ứng phó với tình huống mới thông qua kinh nghiệm cơ thể.
Đây là nền tảng của cái gọi là "thể chế hóa" trong khoa học nhận thức. Các nhà nghiên cứu đã phát hiện ra rằng con người không chỉ học bằng não, mà cơ thể cũng là phần của quá trình học tập. Embodied AI mô phỏng hiện tượng này.
Khác biệt giữa Embodied AI và AI xử lý dữ liệu thuần túy
AI xử lý dữ liệu làm việc với thông tin đã được số hoá sẵn. Ví dụ, một mô hình nhận dạng hình ảnh được huấn luyện trên hàng triệu ảnh lưu trữ trong kho dữ liệu. Nó không bao giờ nhìn thấy một chiếc ghế thực tế, chỉ nhìn thấy pixel của chiếc ghế.
Embodied AI phải tương tác trực tiếp với các vật thật. Robot không được cho một tập dữ liệu về cách bốc ghế. Nó phải tự thử bốc ghế, cảm nhận trọng lượng, độ cân bằng, và kết cấu. Từ đó nó học được cách bốc ghế hợp lý.
AI xử lý dữ liệu có thể hoạt động mà không cần cơ thể. Một chatbot, một hệ thống dự đoán thị trường, một bộ lọc thư rác — tất cả chỉ cần bộ xử lý và kết nối mạng. Chúng không cần cảm biến hay chấp hành cơ.
Embodied AI bắt buộc phải có cơ thể. Nó không thể tồn tại dưới dạng phần mềm thuần túy. Cơ thể là phần không thể tách rời của nó, cũng như não là phần không thể tách rời của con người.
AI xử lý dữ liệu học từ các mẫu tĩnh. Dữ liệu đã được thu thập, được ghi chú, được lưu trữ. Mô hình học từ những mẫu ấy, nhưng những mẫu không thay đổi.
Embodied AI học từ tương tác động. Mỗi lần robot hành động, môi trường thay đổi. Phản hồi của môi trường tạo ra dữ liệu mới. Quá trình này diễn ra liên tục, không bao giờ dừng lại.
AI xử lý dữ liệu có thể mắc lỗi lý thuyết khi áp dụng vào thực tế. Nó có thể hoạt động tốt trên tập dữ liệu kiểm tra, nhưng thất bại khi gặp tình huống thực tế lạ. Vì nó chưa bao giờ "cảm nhận" thế giới thực.
Embodied AI tự điều chỉnh qua phản hồi vật lý. Nếu chiến lược của nó không hoạt động trong thế giới thực, nó sẽ cảm nhận được ngay lập tức và thay đổi. Điều này làm cho nó linh hoạt hơn.
Dữ liệu từ Embodied AI là dữ liệu "đích thực". Nó không được tạo ra bởi các nhà khoa học dữ liệu, mà được tạo ra bởi robot thông qua tương tác thực tế. Dữ liệu này có giá trị cao vì nó phản ánh thế giới thực.
Tóm lại, AI xử lý dữ liệu là "biết" còn Embodied AI là "làm". Một hệ thống có thể biết rất nhiều nhưng không thể làm gì. Embodied AI phải kết hợp cả hai: hiểu vấn đề và thực hiện giải pháp trong thế giới vật lý.
Tại sao Embodied AI nóng lên bây giờ
Cảm biến và chấp hành cơ đã trở nên rẻ và đáng tin cậy. Mười năm trước, một camera chất lượng cao hoặc một tay robot chính xác là những thiết bị rất đắt tiền và dễ hỏng. Bây giờ chúng rẻ hơn, chính xác hơn, và bền hơn. Điều này làm cho việc xây dựng robot thực tế trở nên khả thi.
Mạng nơ-ron sâu đã chứng tỏ khả năng học từ hình ảnh và dữ liệu cảm biến. Những năm 2010, mạng nơ-ron sâu cách mạng hóa nhận dạng hình ảnh. Bây giờ, những kỹ thuật tương tự được áp dụng để robot có thể học từ những gì chúng nhìn thấy.
Tính toán biên (edge computing) cho phép robot xử lý dữ liệu nhanh chóng trên chính nó. Robot không cần phải gửi tất cả dữ liệu cảm biến về máy chủ rồi chờ phản hồi. Nó có thể xử lý ngay trên vi xử lý của mình, tạo ra thời gian phản ứng nhanh.
Học từ sự tiếp xúc (contact-rich learning) đã trở thành một lĩnh vực nghiên cứu chính thức. Thay vì cố gắng dạy robot mọi thứ từ dữ liệu, các nhà khoa học bây giờ tập trung vào cách robot có thể tự học thông qua tương tác vật lý.
Nhu cầu thực tế từ công nghiệp tạo áp lực để phát triển. Các nhà máy cần robot có thể thích ứng với các sản phẩm mới mà không cần lập trình lại hoàn toàn. Các bệnh viện cần robot có thể tương tác an toàn với con người. Các cơ sở chăm sóc cần robot có thể giúp đỡ mà không làm tổn thương người cao tuổi.
Mô phỏng (simulation) đã cải thiện đáng kể, giảm chi phí huấn luyện. Robot có thể được huấn luyện trong môi trường mô phỏng trước khi được đưa vào thế giới thực. Điều này tiết kiệm thời gian và chi phí, mặc dù nó vẫn không hoàn hảo.
Các đại học và công ty khởi nghiệp đã bắt đầu cạnh tranh trong lĩnh vực này. Boston Dynamics, Tesla, Google, OpenAI, và các trường đại học hàng đầu đều đặt cược vào embodied AI. Cuộc cạnh tranh này tạo ra động lực phát triển nhanh chóng.
Nhận thức rằng ngôn ngữ không đủ đã trở nên phổ biến. Khi mô hình ngôn ngữ lớn (LLM) trở nên mạnh mẽ, mọi người nhận ra rằng chúng vẫn không thể làm những việc thực tế. Chúng không thể nhặt một chiếc khoá, không thể cân bằng trên một dây, không thể cảm nhận sự an toàn. Điều này tạo ra nhu cầu cho embodied AI.
Khả năng chuyển giao từ mô phỏng sang thế giới thực đang được cải thiện. Một vấn đề lâu đời là robot được huấn luyện trong mô phỏng thường thất bại trong thế giới thực. Bây giờ, các kỹ thuật như "sim-to-real" transfer đang trở nên hiệu quả hơn.
Kỳ vọng về tương lai là động lực cuối cùng. Mọi người thấy tiềm năng của robot có thể tự học và thích ứng. Họ tin rằng trong một thập kỷ, robot sẽ là những trợ tá hữu ích trong nhiều lĩnh vực. Tin tưởng này thúc đẩy đầu tư và nghiên cứu.
Những thách thức của Embodied AI hiện nay
Thế giới thực phức tạp hơn bất kỳ mô phỏng nào. Một cốc nước có thể có độ đặc, nhiệt độ, kích thước, hình dáng khác nhau. Một chiếc ghế có thể được làm từ gỗ, kim loại, hoặc nhựa, với độ bền khác nhau. Robot phải học để xử lý đủ loại tình huống.
Huấn luyện robot trong thế giới thực là tốn kém và chậm. Không giống như AI xử lý dữ liệu có thể huấn luyện trên một trăm ngàn mẫu trong vài giờ, robot thực cần hàng ngàn giờ tương tác vật lý để học được kỹ năng đơn giản.
An toàn là mối quan tâm lớn. Khi robot đang học, nó có thể làm những việc nguy hiểm: đánh vỡ vật, làm tổn thương con người, hoặc tự hư hỏng. Cần có những biện pháp an toàn để giám sát quá trình học tập.
Khó khăn trong việc chuyển giao kỹ năng từ một robot sang robot khác. Nếu robot A học được cách bốc một chiếc ghế, liệu robot B có thể sử dụng những kỹ năng đó không? Nếu robot A có một cánh tay, còn robot B có hai cánh tay? Đây là một vấn đề mở.
Dữ liệu từ embodied AI có thể bị thiên vị. Nếu robot chỉ được huấn luyện trên một loại vật liệu, nó sẽ không biết cách xử lý những vật liệu khác. Cần có sự đa dạng trong dữ liệu huấn luyện.
Sự không chắc chắn vẫn tồn tại. Robot không bao giờ biết chắc liệu hành động của nó sẽ thành công hay thất bại cho đến khi nó thực hiện. Điều này làm cho việc lập kế hoạch trở nên khó khăn.
Năng lượng là một vấn đề thực tế. Robot cần pin, và pin có thời lượng hạn chế. Một robot di động cần phải cân bằng giữa tính toán (tiêu hao năng lượng) và thời gian hoạt động.
Tương tác giữa các robot với nhau vẫn còn sơ khai. Hầu hết embodied AI hiện nay là các hệ thống độc lập. Nếu bạn muốn hai robot cùng làm một công việc, chúng phải được lập trình để phối hợp, và điều đó không phải lúc nào cũng dễ dàng.
Giới hạn của mạng nơ-ron hiện tại. Mạng nơ-ron sâu rất tốt trong các tác vụ cụ thể mà chúng được huấn luyện, nhưng chúng không tổng quát hóa tốt. Robot huấn luyện trên một tác vụ có thể không thể thích ứng với một tác vụ hơi khác.
Thiếu các tiêu chuẩn chung trong ngành. Không có một cách "đúng" để huấn luyện embodied AI. Các đội nghiên cứu khác nhau sử dụng các phương pháp khác nhau, làm cho việc so sánh và chia sẻ kết quả trở nên khó khăn.
Ứng dụng thực tế của Embodied AI hôm nay
Robot công nghiệp học từ tương tác với sản phẩm thực. Thay vì lập trình từng chuyển động, robot bây giờ có thể học cách lắp ráp, hàn, hoặc xử lý sản phẩm bằng cách thử nghiệm trực tiếp. Điều này giảm thời gian thiết lập cho các sản phẩm mới.
Robot tay có thể học cách bốc vật từ video thực tế. Các hệ thống như RT-1 (Robotics Transformer) được huấn luyện từ video robot thực, cho phép chúng tổng quát hóa đến các vật mới. Chúng có thể nhặt những thứ chúng chưa bao giờ thấy trước đó.
Robot di động trong kho hàng đang học để tránh chướng ngại vật. Thay vì dựa vào bản đồ tĩnh, robot bây giờ có thể cảm nhận môi trường xung quanh và điều chỉnh con đường của nó khi thay đổi bố cục kho.
Drone đang học để cảm nhận gió và điều chỉnh quỹ đạo bay. Những chiếc drone ngày nay có thể bay ổn định trong điều kiện gió, thay vì cần phải lập trình trước mỗi tình huống thời tiết.
Robot chăm sóc sức khỏe đang học để tương tác an toàn với con người. Chúng học cách nắm tay người cao tuổi với lực vừa đủ — không quá chặt, không quá nhẹ. Chúng cảm nhận được tín hiệu căng thẳng hoặc không thoải mái qua lực và điều chỉnh hành động.
Robot humanoid đang học bước đi và giữ thăng bằng qua mô phỏng và thử nghiệm thực. Một số robot bây giờ có thể tự học cách bước trên những bề mặt không bằng phẳng mà không cần con người lập trình lại toàn bộ hệ thống điều khiển.
Hệ thống thị giác của robot đang học từ tương tác. Thay vì chỉ nhận dạng vật, robot bây giờ học rằng khi nó nhìn thấy một chiếc cốc với một độ dốc nhất định, nó nên nắm ở một vị trí cụ thể. Sự liên kết giữa hình ảnh và hành động là kết quả của trải nghiệm.
Robot khám phá (rover) đang học để điều hướng trên địa hình khô cằn. Chúng không thể chỉ dựa vào bản đồ được tạo từ không gian. Chúng phải cảm nhận độ cứng của đất, độ dốc thực tế, và điều chỉnh tốc độ và hướng quay.
Hệ thống làm sạch tự động đang học để xử lý các bề mặt khác nhau. Một robot làm sạch cần biết khi nào nên tăng áp lực (cho bề mặt bẩn), khi nào nên giảm áp lực (cho bề mặt mỏng manh), và cách điều chỉnh khi gặp vật cản.
Các hệ thống robot hợp tác với con người đang học để dự đoán ý định của con người. Khi một con người và một robot làm việc cùng nhau, robot cần cảm nhận xem con người muốn làm gì tiếp theo. Nó học qua tương tác lặp đi lặp lại.
Câu hỏi thường gặp
Embodied AI khác gì so với AI xử lý dữ liệu thông thường?
AI xử lý dữ liệu làm việc với thông tin đã được số hoá sẵn, trong khi Embodied AI phải tương tác trực tiếp với thế giới vật lý qua cảm biến và chấp hành cơ. Embodied AI học từ trải nghiệm thực tế, không chỉ từ dữ liệu tĩnh. Vì vậy, nó có khả năng thích ứng và hiểu sâu hơn về các tình huống thực tế.
Tại sao robot cần cơ thể để thực sự thông minh?
Cơ thể cho phép robot cảm nhận phản hồi thực tế từ môi trường. Khi robot tương tác với vật, nó học được tính chất của vật đó qua lực, chuyển động, kết quả. Một hệ thống chỉ xử lý dữ liệu trên máy tính không thể có kinh nghiệm này, vì vậy nó không thể học được những điều mà một cơ thể tương tác có thể học.
Vòng lặp cảm biến — xử lý — hành động là gì?
Đó là quá trình liên tục mà robot sử dụng để học. Cảm biến thu thập dữ liệu từ môi trường, hệ thống xử lý quyết định hành động, chấp hành cơ thực hiện hành động. Kết quả của hành động tạo ra phản hồi mới mà cảm biến lại cảm nhận, tiếp tục vòng lặp. Quá trình này không bao giờ dừng và là nền tảng của học tập embodied.
Embodied AI nóng lên bây giờ vì lý do nào?
Cảm biến và chấp hành cơ đã trở nên rẻ và đáng tin cậy. Mạng nơ-ron sâu chứng tỏ khả năng học từ dữ liệu cảm biến. Công nghiệp thực tế có nhu cầu robot có thể thích ứng mà không cần lập trình lại. Các công ty lớn và đại học hàng đầu đang đầu tư mạnh. Cuối cùng, mọi người nhận ra rằng ngôn ngữ và dữ liệu thuần túy không đủ — robot cần tương tác vật lý để thực sự hữu ích.
Đọc thêm trong Dữ liệu thao tác & điều khiển từ xa và Thao tác vật thể.