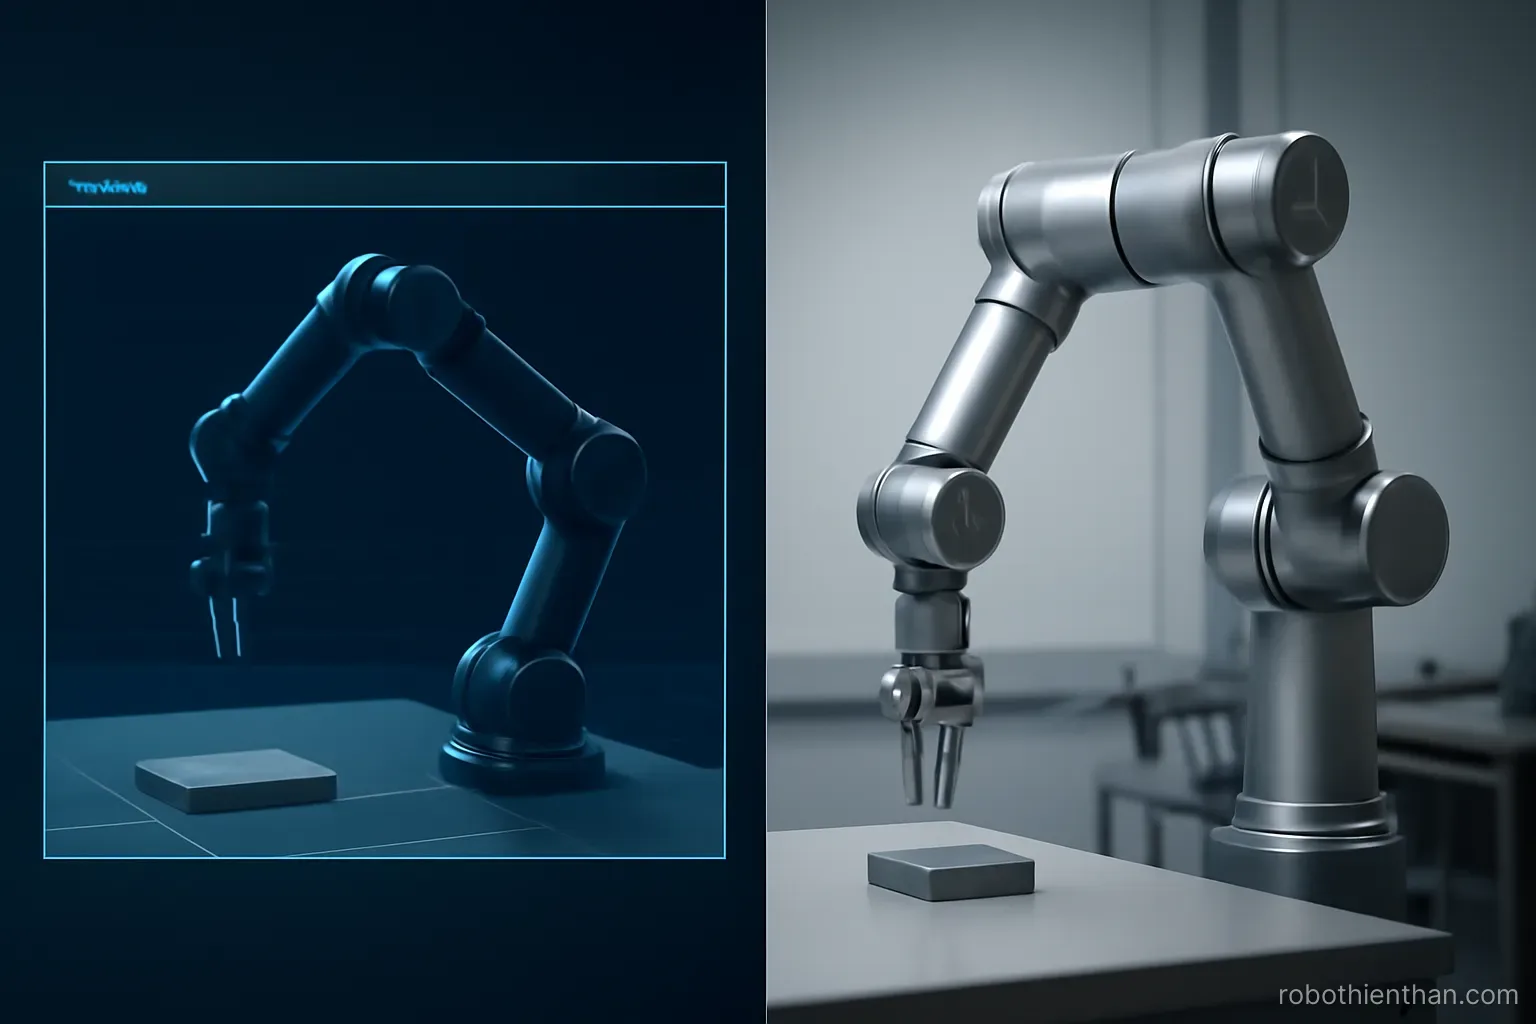
Một mô hình robot vận hành hoàn hảo trong phần mềm mô phỏng nhưng thất bại khi được triển khai trên phần cứng thực là tình cảnh quen thuộc. Khoảng cách giữa thế giới ảo và thế giới thực—gọi là sim-to-real gap—xuất phát từ hàng loạt yếu tố: sai số cảm biến, trễ truyền thông, độ bền vật liệu khác kỳ vọng, và sự khác biệt trong động lực học. Thay vì xem mô phỏng là đích đến, bạn nên coi nó là bước khởi động của một chiến lược huấn luyện dài hạn. Bài này đề cập cách thiết kế quy trình từ mô phỏng đến thực tế, sao cho robot có khả năng thích ứng nhanh khi gặp môi trường thực.
Hiểu rõ sim-to-real gap và nguồn gốc của nó
Mô phỏng không bao giờ hoàn hảo. Dù công cụ mô phỏng tiên tiến đến mức nào, chúng vẫn đơn giản hóa thực tế bằng cách bỏ qua hoặc xấp xỉ các hiện tượng vật lý phức tạp.
Sai số cảm biến là nguồn chính. Trong mô phỏng, dữ liệu cảm biến thường hoàn toàn chính xác; trong thực tế, cảm biến vị trí, lực, tầm nhìn đều có nhiễu, độ trễ và độ lệch hệ thống.
Động lực học khác nhau. Các thông số như ma sát, độ mềm dẻo của khớp, độ trễ động tác, trọng lượng thực của vật thể thường được ước lượng trong mô phỏng, không khớp hoàn toàn với hệ thống thực.
Trễ truyền thông ảnh hưởng lớn. Trong mô phỏng, lệnh được thực hiện tức thì; trên robot thực, có độ trễ từ bộ điều khiển, truyền thông, và phần cứng.
Hiệu ứng quan sát-hành động không tuyến tính. Một tác vụ đơn giản như nắm một vật thể, trong mô phỏng có thể lặp lại 100% nhất quán, nhưng trên robot thực sự phụ thuộc vào trạng thái ban đầu của vật và độ bền của cơ cấu.
Mô hình hóa tính toán đắt đỏ. Càng thêm chi tiết vật lý vào mô phỏng, càng chậm tốc độ mô phỏng, điều này ảnh hưởng đến khả năng huấn luyện song song.
Những ước lượng nhỏ tích lũy thành sai số lớn. Một chuỗi hành động dài (ví dụ: 100 bước điều khiển) trong mô phỏng có thể gây ra độ lệch vị trí lớn so với thực tế.
Môi trường không được mô hình hóa hoàn toàn. Ánh sáng thay đổi, bức xạ nhiệt, hoặc tác động bên ngoài mà mô phỏng không tính toán đều có thể làm robot hoạt động khác so với dự kiến.
Người dùng thường đánh giá thấp gap này. Kỳ vọng rằng một mô hình đạt 95% độ chính xác trong mô phỏng sẽ đạt 95% ngoài thực tế là sai lầm phổ biến.
Chấp nhận gap là bước đầu tiên. Thay vì cố gắng làm mô phỏng hoàn hảo, hãy thiết kế chiến lược huấn luyện để robot tự thích ứng với sự khác biệt này.
Chiến lược huấn luyện hybrid: kết hợp mô phỏng và dữ liệu thực
Huấn luyện trong mô phỏng rồi tinh chỉnh trên thực tế. Bắt đầu với dữ liệu mô phỏng để tăng tốc độ học ban đầu, sau đó dùng một lượng nhỏ dữ liệu thực tế để điều chỉnh mô hình.
Phương pháp transfer learning phù hợp cho robot. Các lớp đầu của mạng nơ-ron học những tính năng chung (ví dụ: cách đọc ảnh), lớp cuối được tinh chỉnh bằng dữ liệu thực để thích ứng với sự khác biệt cảm biến.
Bắt đầu với tác vụ đơn giản trên phần cứng thực. Không cần huấn luyện hoàn toàn trên robot thực; hãy thu thập dữ liệu từ những tác vụ ngắn, có tính chất lặp lại (ví dụ: 100 lần gắp một vật thể) để hiệu chỉnh mô hình.
Sử dụng học tăng cường với phản hồi thực. Sau khi mô hình được huấn luyện trong mô phỏng, hãy chạy nó trên robot thực với hàm thưởng được điều chỉnh dựa trên kết quả thực tế.
Ghi nhận các lỗi và đưa vào mô phỏng. Khi robot thất bại trên phần cứng thực, hãy phân tích nguyên nhân, cập nhật mô hình vật lý, và huấn luyện lại trong mô phỏng với dữ liệu này.
Tối ưu hóa tỷ lệ dữ liệu mô phỏng và thực. Một quy tắc chung: bắt đầu với 90% dữ liệu mô phỏng và 10% dữ liệu thực, rồi điều chỉnh dựa trên hiệu suất.
Học chuyển đạo ngược (reverse transfer learning). Trong một số trường hợp, dữ liệu từ robot thực có thể được sử dụng để cải tiến mô phỏng, giúp huấn luyện các robot khác hoặc các phiên bản mới.
Kiểm định chéo giữa mô phỏng và thực tế. Sau mỗi lần huấn luyện, so sánh hiệu suất trên cả mô phỏng và robot thực để phát hiện sự khác biệt lớn sớm.
Lập kế hoạch cho chi phí nhân lực và thời gian robot. Dữ liệu thực đắt đỏ hơn vì đòi hỏi thời gian sử dụng robot thực; hãy ưu tiên những tác vụ có độ khó cao hoặc rủi ro cao để thu thập dữ liệu.
Tạo một feedback loop liên tục. Không phải huấn luyện một lần rồi dừng; hãy thiết lập quy trình cập nhật mô hình định kỳ với dữ liệu mới từ robot thực.
Domain randomization: làm đa dạng mô phỏng để robot thích ứng
Domain randomization là kỹ thuật tạo sự đa dạng trong mô phỏng. Thay vì huấn luyện trên một bộ tham số vật lý cố định, hãy thay đổi ngẫu nhiên những thông số này (ma sát, độ sáng, kích thước vật thể, vị trí ban đầu) để mô hình không quá khớp với mô phỏng cụ thể nào.
Các tham số nên randomize bao gồm: ma sát, độ sáng, màu sắc, vị trí camera, nhiễu cảm biến, trọng lượng vật thể, kích thước vật thể, độ trễ truyền thông, và các thông số động lực học khác.
Randomization giúp mô hình tổng quát hóa. Thay vì học một cách làm cụ thể cho một mô phỏng, mô hình học được những nguyên tắc chung hoạt động trên nhiều biến thể, gần gũi hơn với thực tế.
Lựa chọn phạm vi randomization rất quan trọng. Nếu phạm vi quá rộng, mô hình có thể trở nên quá bảo thủ; quá hẹp, nó sẽ không thích ứng được với thực tế. Cần điều chỉnh dựa trên đặc điểm của tác vụ.
Curriculum learning kết hợp với randomization. Bắt đầu với randomization nhẹ (phạm vi hẹp), sau đó tăng dần phạm vi randomization khi mô hình học tốt hơn.
Ghi lại những tham số nào randomize khi huấn luyện. Để có thể tái tạo kết quả hoặc phân tích, hãy lưu lại danh sách các tham số được randomize và phạm vi của chúng.
Randomization không phải thay thế cho độ chính xác mô phỏng. Vẫn cần mô phỏng tương đối chính xác; randomization chỉ là để bù đắp những sai số mà mô phỏng không thể tránh.
Thử nghiệm trên robot thực để xác nhận hiệu quả. Sau khi huấn luyện với randomization, hãy kiểm tra liệu mô hình có hoạt động tốt trên robot thực hay không; nếu không, điều chỉnh phạm vi randomization.
Kết hợp randomization với data augmentation. Ngoài thay đổi tham số mô phỏng, cũng có thể tăng cường dữ liệu bằng cách quay, phóng to, hoặc thêm nhiễu vào hình ảnh từ mô phỏng.
Một số tác vụ yêu cầu randomization mạnh hơn. Những tác vụ liên quan đến tương tác vật thể (gắp, đẩy) thường cần randomization lớn hơn những tác vụ chỉ liên quan đến chuyển động.
Thiết kế thí nghiệm để kiểm chứng khả năng chuyển giao
Thiết kế một bộ kiểm tra (test set) ngoài thực tế. Trước khi triển khai mô hình trên robot hoạt động, hãy xác định một tập hợp các tác vụ hoặc tình huống mà bạn muốn kiểm tra.
So sánh hiệu suất trong mô phỏng và trên robot thực. Chạy cùng một tác vụ trong mô phỏng và trên robot thực, ghi nhận kết quả để tính toán mức độ khác biệt.
Xác định những tình huống mà mô hình thất bại. Nếu mô hình hoạt động tốt trong mô phỏng nhưng thất bại trên robot thực, hãy phân tích nguyên nhân (cảm biến, động lực học, hay môi trường).
Lặp lại thí nghiệm nhiều lần để đánh giá độ tin cậy. Một lần thành công không chứng minh gì; hãy chạy tác vụ ít nhất 20-50 lần để có thống kê đáng tin cậy.
Ghi lại các thông số kỹ thuật của robot thực được sử dụng. Phiên bản phần cứng, phần mềm, cấu hình cảm biến, và những chi tiết khác sẽ giúp tái tạo kết quả sau này.
Sử dụng một số liệu hiệu suất phù hợp. Tùy thuộc vào tác vụ, có thể là tỷ lệ thành công, thời gian hoàn thành, độ chính xác vị trí, hoặc kết hợp của chúng.
Tạo một báo cáo so sánh chi tiết. Ghi chép những gì hoạt động tốt, những gì không, và những điểm cần cải tiến cho lần huấn luyện tiếp theo.
Thử nghiệm trên các tác vụ chưa từng thấy trong huấn luyện. Nếu mô hình chỉ được kiểm tra trên những tác vụ nó đã thấy, bạn không biết liệu nó có tổng quát hóa được hay không.
Quản lý rủi ro khi thử nghiệm trên robot thực. Một số tác vụ có thể gây hư hại; hãy bắt đầu với những tác vụ an toàn, sau đó tiến tới những tác vụ phức tạp hơn.
Ghi lại thời gian và chi phí của quá trình kiểm chứng. Điều này giúp đánh giá xem chiến lược huấn luyện có hiệu quả về mặt kinh tế hay không.
Cách tiếp cận thực tế: một quy trình từng bước
Bước 1: Xác định những yếu tố sim-to-real gap quan trọng nhất cho tác vụ của bạn. Không phải tất cả các yếu tố đều ảnh hưởng đều nhau; hãy xác định 3-5 yếu tố chính (ví dụ: sai số cảm biến, trễ truyền thông, ma sát).
Bước 2: Bắt đầu với mô phỏng tương đối chính xác nhưng không cần hoàn hảo. Không dành quá nhiều thời gian để điều chỉnh mô phỏng cho đến độ chính xác 99%; 80-90% đủ để bắt đầu.
Bước 3: Huấn luyện mô hình trong mô phỏng với domain randomization. Sử dụng những chiến lược được đề cập ở trên để tạo sự đa dạng.
Bước 4: Kiểm tra mô hình trên robot thực bằng những tác vụ đơn giản. Bắt đầu nhỏ; nếu nó hoạt động, tiến tới tác vụ phức tạp hơn.
Bước 5: Thu thập dữ liệu từ những lần thất bại. Khi robot thất bại, hãy ghi nhận tình huống đó; nó có giá trị để cải tiến mô hình.
Bước 6: Tinh chỉnh mô hình bằng dữ liệu thực hoặc cập nhật mô phỏng. Tùy thuộc vào nguyên nhân lỗi, bạn có thể huấn luyện lại trong mô phỏng với tham số cập nhật, hoặc tinh chỉnh trực tiếp trên robot thực.
Bước 7: Lặp lại cho đến khi đạt hiệu suất mong muốn. Đây là một quy trình lặp lại, không phải một lần xong xuôi.
Bước 8: Tạo một phiên bản ổn định và tài liệu hóa nó. Lưu lại mô hình, các tham số huấn luyện, phạm vi randomization, và kết quả kiểm chứng để tham khảo sau này.
Bước 9: Chuẩn bị cho triển khai thực tế. Nếu mô hình sẽ được sử dụng trong một môi trường mới, hãy kiểm tra lại trên robot thực trong những điều kiện gần với môi trường đó.
Bước 10: Thiết lập một cơ chế phản hồi liên tục. Sau khi triển khai, tiếp tục theo dõi hiệu suất và cập nhật mô hình nếu cần.
Câu hỏi thường gặp
Sim-to-real gap là gì và tại sao nó xảy ra?
Sim-to-real gap là sự khác biệt giữa hiệu suất của robot trong mô phỏng và trên phần cứng thực. Nó xảy ra vì mô phỏng không bao giờ hoàn hảo: sai số cảm biến, động lực học khác nhau, trễ truyền thông, ma sát không được mô hình hóa chính xác, và những yếu tố môi trường khác mà mô phỏng bỏ qua hoặc xấp xỉ. Thay vì cố gắng loại bỏ gap hoàn toàn, bạn nên thiết kế chiến lược huấn luyện để robot thích ứng với nó.
Domain randomization là gì và nó giúp gì?
Domain randomization là kỹ thuật thay đổi ngẫu nhiên các tham số vật lý trong mô phỏng (ma sát, độ sáng, kích thước vật thể, v.v.) để mô hình không quá khớp với một mô phỏng cụ thể nào. Điều này giúp mô hình học được những nguyên tắc chung hoạt động trên nhiều biến thể, gần gũi hơn với thực tế. Mô hình được huấn luyện với randomization thường hoạt động tốt hơn trên robot thực so với mô hình huấn luyện trên một mô phỏng cố định.
Tỷ lệ giữa dữ liệu mô phỏng và dữ liệu thực tế nên là bao nhiêu?
Không có tỷ lệ cố định phù hợp cho tất cả trường hợp. Một quy tắc chung là bắt đầu với 90% dữ liệu mô phỏng và 10% dữ liệu thực tế, rồi điều chỉnh dựa trên hiệu suất. Nếu mô hình hoạt động tốt trên robot thực, bạn có thể giảm lượng dữ liệu thực tế. Nếu nó thất bại, hãy tăng tỷ lệ dữ liệu thực tế hoặc cải tiến mô phỏng. Tác vụ phức tạp hơn thường cần tỷ lệ dữ liệu thực tế cao hơn.
Làm thế nào để biết liệu robot có thích ứng tốt với thực tế hay không?
Cách tốt nhất là so sánh hiệu suất trong mô phỏng và trên robot thực trên cùng một bộ tác vụ kiểm tra. Chạy tác vụ ít nhất 20-50 lần trên cả hai môi trường để có thống kê đáng tin cậy. Nếu mô hình đạt 90% thành công trong mô phỏng nhưng chỉ 60% trên robot thực, gap lớn. Nếu cả hai khoảng 85%, thích ứng tốt. Bạn cũng nên thử nghiệm trên những tác vụ chưa từng thấy trong huấn luyện để kiểm tra khả năng tổng quát hóa.
Đọc thêm trong Mô hình thị giác–ngôn ngữ–hành động và Triển khai thực tế & thất bại.